フィジカルAIを支える「VLAモデル」とは?
フィジカルAIの中核をなす技術の一つが、「VLA(Vision Language Action)モデル」です。これは、AIが「見る(Vision)」ことで周囲の状況を認識し、「言葉(Language)」で指示を理解し、そして実際に「行動(Action)」を起こすことを統合したモデルを指します。まるで人間のように、目と耳と手足を連動させて作業を行うイメージです。
ACCESSがNTTドコモのVLAモデル開発を支援
株式会社ACCESSは、NTTドコモが推進するVLAモデルに関する研究・検証を支援しました。この取り組みは、ドコモが「docomo MEC」(5Gの低遅延・高セキュリティなクラウドサービス)上で実現を目指す「Bilateral Edge Platform」(超低遅延モバイル通信と力覚・触覚対応ロボットの遠隔操作・AI制御を組み合わせたプラットフォーム)に向けたものです。
ロボットが「力」を感じる未来
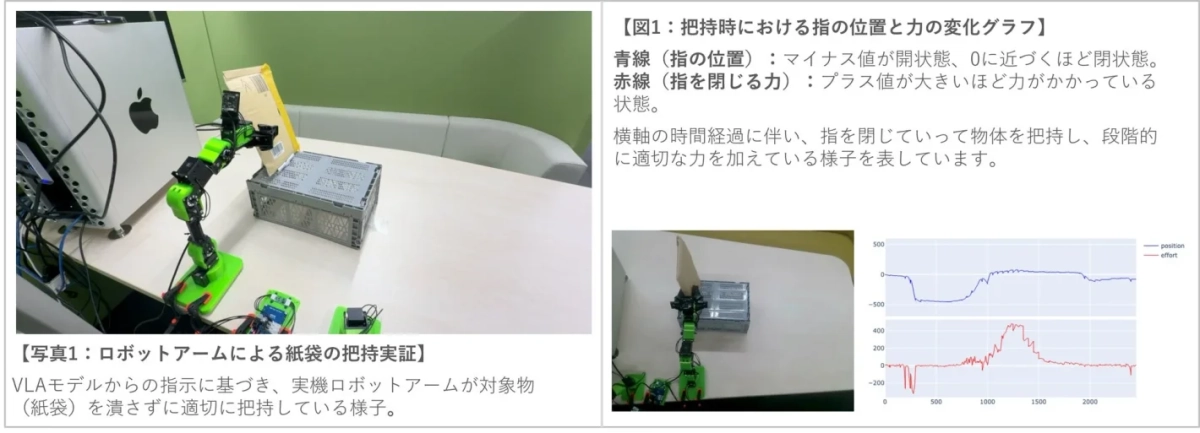
今回の検証・開発の主要な柱の一つは、VLAモデルに「力覚」の情報を加えることでした。力覚とは、物体に触れた際に感じる力の感覚のことです。従来のVLAモデルが視覚情報や言語指示を基に行動していたのに対し、力覚を扱うことで、ロボットはより繊細な作業が可能になります。
例えば、下の画像のように、ロボットアームが紙袋のような壊れやすいものを、潰さずに優しく、かつしっかりと把持するといった高度な操作が実現します。これは、熟練の職人が持つような「加減」をロボットが習得する第一歩と言えるでしょう。
遠隔操作の課題「通信遅延」への挑戦
もう一つの重要な検証は、VLAモデルを用いたロボットの遠隔制御において、通信遅延がどのような影響を与えるかという点です。
遠隔でロボットを操作する際、通信に遅延が発生すると、人間の指示とロボットの実際の動きにズレが生じ、作業精度が低下したり、作業完了までの時間が長くなったりする可能性があります。ACCESSは、システム内に擬似的な通信遅延環境を構築し、その影響を詳細に分析しました。この検証を通じて、遅延の影響を抑えるための技術的な検討事項が整理され、より安定した遠隔制御システムの実現に向けた知見が得られました。
広がる未来の可能性
ACCESSは、今回の取り組みで得られた知見を基に、VLAモデルをはじめとするフィジカルAI技術のさらなる高度化を目指しています。高品質なネットワーク環境を活用した遠隔ロボット制御の検証成果と組み合わせることで、通信・AI・ロボティクスを統合した次世代の現場DXソリューションの実用化を推進するとのことです。
これにより、工場や建設現場、医療現場など、さまざまな分野でAIとロボットが人間と協調し、より安全で効率的な作業が実現する未来が期待されます。これまで人間にしかできなかったような繊細な作業もロボットが担うことで、私たちの社会は大きく変わっていくことでしょう。
株式会社ACCESSについて
株式会社ACCESSは、1984年設立の独立系ソフトウェア企業です。モバイルやネットワークソフトウェア技術を核に、通信、家電、自動車など幅広い業界向けにITソリューションを提供しています。現在は、組み込み技術とクラウド技術を融合したDX/IoTソリューションの開発・事業化に注力し、国際展開も進めています。
詳細については、以下のウェブサイトをご覧ください。